Wednesday, March 15, 2017

搖控復位的玩具槍靶

玩玩具槍時常用紙杯作槍靶用,基本上沒甚麼問題,只是每次打中後就要去重新放好,確是有點麻煩。在Youtube看到外国人玩真槍時用到一些復位的裝置,結構簡單好用,於是動手用Lego Technic 砌了一個出來。以下就是完成品的示範,當那六條Beam(靶)被打中後,向復位用的桿(裝了卡紙使它比較容易打中)射一槍就可把所有Beam復位了。如果有幾十粒子彈就可以全部射完前都不用走來走去來放靶。


我們用的玩具槍是用這種發泡膠子彈的,火力太大的(例如氣槍)或子彈很硬的(例如BB彈)就不建議了,塑膠造的LEGO會被打爛的。


槍靶主要是一條Technic Beam構成,支點不是在正中而是偏了的,因此長的一方就因為重些而平時向下,短的一方就向上作槍靶用。


當被打中時,子彈的衝力會把短的一方向下轉,長的一方就轉上來。正因為長了一些,轉上來後就被架在復位的Axle上。長短的比例會受到子彈力度及Beam會否反彈影響,子彈力度受到玩具槍類型及距離影響,這些都須要自己試試了。


當所有靶被射中後,全部都會架在復位的Axle上,此時向復位用的桿射一槍,復位機構就會把所有Beam的長端轉回下去,短的一方就回復向上,達至復位的作用。


這個設計裝了6個靶,能裝多少取決於玩具槍發射的子彈有多大力,因為越多靶就需要越大力來推動復位機構的。玩具槍的子彈力度有限,因此所有活動的部份都要檢查有沒有阻力,而且設計要簡單及盡量減輕重量。


因復位Axle會被靶的長端向外推,所以加了這短Beam使它未用前稍為轉向內,避免用起來時整個Beam都推了出去:


復位機構用的Technic件:
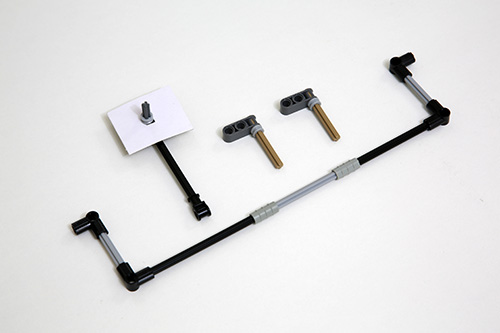

其它部份如機架只要够穩就可以了,我用了LEGO底板來加強穩定性,也方便裝設。


使用後發覺復位機構的這部份可把它移開一點,或加一些東西把它蓋着,避免射靶時誤中了觸發復位動作。


Monday, January 02, 2017

六輪上梯級車

突然想到裝一部能上梯級的車,在Youtube看到不少用履帶或三個輪品字型的設計,我不打算重複那些方法了。這車的概念如下:
1.車身由前後兩部份組成
2.用車輪(六個)
3.可把重心轉移


先看看完成後的樣子:


車輪
參考上圖:最右邊的車輪是前輪,沒有任何動力的。中輪及後輪可隨選擇供給動力,使車向前行。

車身
前車身跟後車身在中輪處可成一角度,以便爬上梯級。

馬達
在前車身的馬達是用來把電池擺前擺後,從而改變前車身的重心。電池是又大又重的麻煩的東西,可是今次反而可用作重心偏移的作用。


後車身有兩個馬達,下面那個是用來推動中輪或後輪。上面那個馬達是用來推動連杆改變前車身跟後車身的角度


齒輪
擺動電池(改變重心)跟改變前後車身角度所需的力度較大,因此用了1:40的齒輪比例,盡量放大馬達的扭力。

用來選擇前或後輪推動的齒輪組是參照五十川芳仁大師的參考書其中一種設計來做的。原理是這樣:

  • Worm gear 穿在 axle 上
  • Worm gear 下面有兩個小齒輪
  • 當馬達向一個方向轉時,因為 worm gear 可自由在axle 上移動, 小齒輪的阻力會迫使worm gear 向前移動。當它移到盡頭時無法再走,就只好推動前面的小齒轉動。

當馬達以反方向轉時,worm gear 向後移,到盡頭時推動後小齒輪。


就是這樣靠馬達轉動的方向把動力傳到前或後齒輪,從而再傳到前後輪。

如何爬梯級
開始爬梯級時,前輪會被昇起。為了保証是前輪而不是後輪被拉起,就得先把電池移到中輪上,減輕前車身的重量(或力矩),使後車身相對較重。

前輪昇起後,車就以後輪帶動向前行,直至前輪在梯級上。

然後把電池移到約前輪上六,再使中輪昇起。

中輪昇起後,以後輪推動向前行,直至中輪站在梯級上。


因馬達的扭力有限,為了使後輪昇起,就先把電池移至約中輪處,再把前輪昇起,然後把電池移回約前輪上,再把前輪降低。這重心移動就把後輪昇起。


後輪昇起後,以中輪帶動向前走,直至後輪着地。此後就要改回後輪推動才可向前走。


梯級爬到了,但是車的整體長度大於-般的梯級,需要大改設(例如把馬達垂直裝)把整體長度控制在一尺以下才可在真正的梯級上試。


另一個要改良的地方是電池的移動。原本想用rack and pinion 的形式,可是手上配件不够,只好用這擺來擺去的方法。

Friday, November 25, 2016

從 Wondergraph 得到靈感

在Youtube看到很多用Lego組成的spirograph,覺得很有趣,再查考一下發現很久以前已經有人用木料組裝了一個叫Wondergraph的東西:https://goo.gl/DNiyBb

網上看到的都是把紙放在旋轉的盤上,然後那筆就被一個週期性運動的臂驅動着。我就突然有一個想法,用Lego Technic 做一個不用轉盤的,看看效果如何。以下影片就是這設計完成後的結果。


為了不用轉盤我就組裝了一個等邊三角形,然後控制着它的中心點,使其在紙上旋轉。


在紙上旋轉需要有轆,我就選擇了這個很簿的,因為旋轉時厚轆的內邊跟外邊會有速度上的差異,以至出現滑動情況,簿轆就可減低這問題。那三個轆的其中兩個是這樣裝的:


第三個轆用來驅動繪圖臂的運動,因此要加上錐齒輪把它的動力傳至臂上:


這三角怪物裝好後,再裝上以下的44374 Technic, Liftarm Rotor 3 Blade Thin 及 Beam,就可找到三角型旋轉時的圓心,那個40齒的齒輪是用作帶動整個三角結構的:


曾經想過用馬達驅動繪圖臂,可是這會把整個組裝變得很巨型,最後決定用這間接取得動力的方法:


接下來就需要一個結構把筆固定好,曾經用過普通圓珠筆,發覺力度難控制,出墨水也不穩定,於是改用這種水筆:


這筆托有一特點就是容許筆有一點上下移動,這就可利用筆自身的重量來保持跟紙的接觸。


把繪圖臂/筆托裝上三角結構上:


然後裝一個這樣的結構來管着三角的圓心及手動使它轉動。


就是這部份管着圓心,手動撥動小齒輪來驅動整個三角結構。


改變繪圖臂的安裝方法或筆托的前後位置就可劃出不同的圖案。


上面提過,這「仿製」Wondergraph 的特點是不用轉盤,所以可在一張很大的紙上繪劃,可是它也有以下的缺點:

  • 繪圖臂的動力由三角結構旋轉而來,因此它跟三角的相對速度就固定了,這樣就限制了圖案的變化。如果是獨立的馬達驅動,變化就可多很多。
  • 用車轆在紙上行走來產生動力,多少有些滑動的情況,不是很可靠。這會影响劃出圖案的準確性。
  • 這結構只能用短筆,局限了筆的選擇。
  • 繪圖臂與紙的距離比較遠,增加了筆搖動的情況,也影响劃出圖案的準確性。


這玩意最大問題是:花錢。十元八塊一枝筆劃不了多少個圖就用完了。